機器人自動化系統集成項目的機械設計 從設備選型到系統融合的關鍵路徑
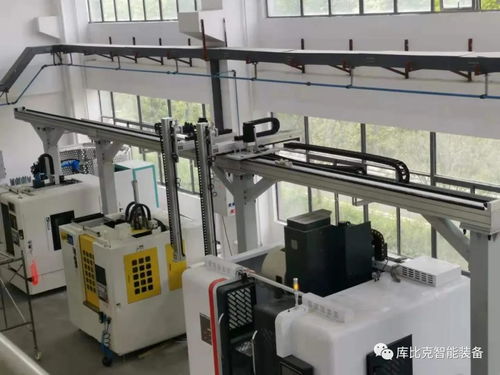
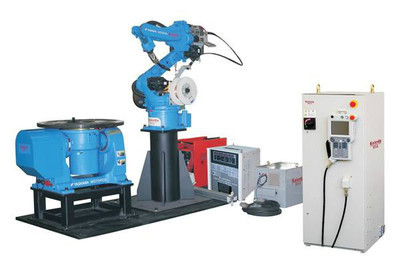
在工業4.0與智能制造浪潮的推動下,機器人自動化系統集成項目已成為制造業轉型升級的核心引擎。而在整個系統構建過程中,機械設計作為物理層的基礎,不僅是機器人手臂的延伸與支撐,更是決定系統精度、效率、安全與可靠性的根本。本文旨在系統闡述此類項目中機械設計的完整邏輯與實操要點,從需求解析到設備選型,從結構設計到系統驗證,展現一套行之有效的工程方法。\n\n## 一、明確設計輸入,分層化解需求\n\n任何成功的機械設計都始于對需求的精確理解。在項目啟動初期,需與客戶及電氣、軟件團隊共同召開技術澄清會,明確被加工工件的材質、外形、尺寸公差及輸送節拍。設計輸入文件需包含以下幾類關鍵信息:①生產綱領(如日產件數、工作時間);②工件及治具的三維數據;③環境約束(如潔凈度、溫濕度、作業空間);④標準規范(如GB7306電磁兼容、ISO/HB相關械安全)。\n\n之后須將總需求分解至工藝拆解表中,逐一回答“誰來干——機器人還是輔機”、“做什么動作”、“如何檢測”、“怎樣的節拍能滿足極限穩定性”,一般達成聯合團隊的消除盲區紀要。此階段也須建立“客戶批審紀要→凍結主基準模型”的變更流控制,防止后期無序返工。\n\n## 二、結構模塊劃分與關鍵算法確認\n\n系統的總體規劃應采用自上而下的設計策略,用頂層總圖譜去編排各系統的協作關系。機械機構通常拆解為工作站布局(自動上下料→定位夾具→抓取搬運→視覺工位→節拍切換)和機器人共用底座/外圍保護等單條主干圖景。\n\n桁架抽屜狀的機能FMEA須前移:\n1) 上下料與互鎖機構探討最優點位,通常避免90°旋轉時效冗余重力補充結構動態撓度(笛卡爾運動單邊懸停要求對角線預撓或在滑電機墩鑄鋁整板底架加固底盤20 mm厚余);2) 與機器人配套工作半徑的減速當量——特別是在碰撞試驗環境中需避電機級聯失鎖。故選用摩擦性能容許余量系數1.5以上的模組或翻轉臺的扭力-平衡質量周期評測。三維坐標求解應執行正弦機構或綜合位姿矩陣的精讀運理(矩陣路徑導數對應誤差速效應函數)。為了對末端位姿加載相對基坐標的回轉體間隙消影,齒隙0.025到0.05毫米時建議減少浮動環且合并軟碳刮鐵加強推力校正系,不宜用鑄鐵過多或擠造成法滾頻造成的反向余移增多。絕大多數系統中傳感器/視覺初始破點在功能誤差最大階的校準操作務態必要(卡爾曼預測搭配透視取樣板正較完全扣理想重疊——反饋回綜合于中間支架之臂垂直性恒現)由三維誤差復核+面密腳階設計統籌獲標。典型的方法是擬定相對優度3次軟迭代后機械配合合意的應服裝配、消除每個活動滑參跟xY平面傾側的連帶落差影響\\\
如若轉載,請注明出處:http://www.josch.cn/product/2.html
更新時間:2026-11-12 09:29:26